RPM de motores padrão: 60 Hz, polos e RPM para rad/s
1.800 RPM = 188,50 rad/s e 3.600 RPM = 376,99 rad/s. Rotações padrão de motores CA em 60 Hz e 50 Hz por número de polos, com escorregamento e rad/s.
As rotações padrão de motores CA vêm da fórmula Ns = 120 × f / p: na rede brasileira de 60 Hz, um motor de 2 polos gira a 3.600 RPM (376,99 rad/s), um de 4 polos a 1.800 RPM (188,50 rad/s) e um de 6 polos a 1.200 RPM (125,66 rad/s). Esses números vêm da frequência da rede, não de uma escolha do fabricante. Na placa, porém, você vai ler valores um pouco menores, por causa do escorregamento.
De onde vêm 3.600, 1.800 e 1.200 RPM
Quem folheia um catálogo de motores trifásicos percebe que os mesmos números se repetem em todas as marcas. Não é coincidência nem acordo comercial: a rotação de um motor de corrente alternada está amarrada a dois parâmetros físicos. O primeiro é a frequência da rede elétrica, e o segundo é o número de polos magnéticos enrolados no estator.
Essa relação está por trás das normas internacionais de máquinas girantes da série IEC 60034, mantida pela Comissão Eletrotécnica Internacional (IEC). No Brasil, os requisitos dos motores de indução trifásicos estão na ABNT NBR 17094-1, alinhada com essa base internacional. Os fabricantes nacionais, como a WEG, seguem as mesmas faixas de rotação em seus catálogos.
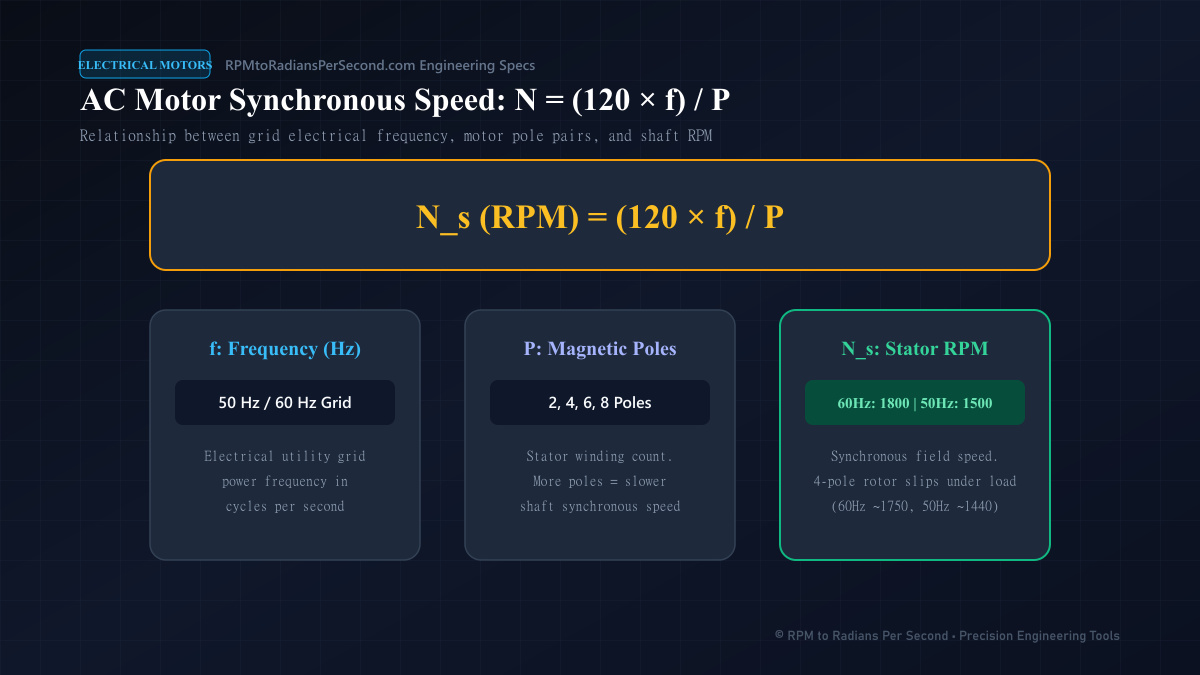
A fórmula da velocidade síncrona
A velocidade síncrona é a rotação do campo magnético girante criado pelo estator. Ela depende apenas da frequência de alimentação e do número de polos.
Ns (RPM) = (120 × f) / pAqui, Ns é a velocidade síncrona em RPM, f é a frequência em hertz e p é o número de polos. O 120 vem de 60 segundos por minuto multiplicado por 2, porque os polos sempre aparecem em pares norte e sul. Por isso p é sempre par: 2, 4, 6, 8 e assim por diante.
Para levar o resultado direto para rad/s, basta aplicar o fator π/30. Fazendo a álgebra, a velocidade angular síncrona fica ω = 4πf / p. Um motor de 4 polos em 60 Hz, por exemplo, tem ω = 4π × 60 / 4 = 60π ≈ 188,50 rad/s. Se o conceito de rad/s ainda estiver nebuloso, o guia de velocidade angular explica a unidade desde o início.
Rotações padrão em 60 Hz (Brasil)
O sistema elétrico brasileiro opera em 60 Hz, frequência regulada pela ANEEL nos procedimentos de qualidade de energia. Com essa frequência e um número par de polos, a fórmula produz exatamente as rotações que aparecem nos catálogos nacionais.
O motor de 4 polos é, de longe, o mais vendido no Brasil. Ele aciona a maior parte das bombas centrífugas, ventiladores, compressores e esteiras, porque oferece um bom equilíbrio entre rotação, torque e tamanho de carcaça. Os motores de 2 polos aparecem em bombas de alta pressão e sopradores, enquanto os de 6 e 8 polos ficam com cargas lentas e pesadas.
Rotações padrão em 50 Hz (Portugal e Europa)
Em Portugal, no restante da Europa e em boa parte da Ásia e da África, a rede opera em 50 Hz. A fórmula é a mesma, mas o motor gira cerca de 16,7% mais devagar do que o equivalente brasileiro. Essa diferença é importante para quem importa máquinas europeias ou lê catálogos portugueses.
Um caso curioso fica bem na nossa fronteira. A usina de Itaipu tem metade das unidades geradoras em 60 Hz, para o lado brasileiro, e metade em 50 Hz, para o Paraguai. Os geradores de 60 Hz giram a cerca de 92,3 RPM (cerca de 9,67 rad/s) e os de 50 Hz a cerca de 90,9 RPM (cerca de 9,52 rad/s), porque têm dezenas de polos: 78 e 66, respectivamente. A mesma fórmula Ns = 120 × f / p explica tanto o motorzinho da bancada quanto as máquinas gigantes de Itaipu.
Calculando o escorregamento
Para modelar corretamente um acionamento, o engenheiro calcula o escorregamento a partir dos dados de placa. A conta é a diferença relativa entre a velocidade síncrona e a velocidade real do rotor.
s (%) = ((Ns − Nr) / Ns) × 100Para um motor de 4 polos em 60 Hz com 1.750 RPM na placa, a velocidade síncrona é 1.800 RPM. O escorregamento é (1.800 − 1.750) / 1.800 × 100 ≈ 2,78%. Se a placa disser 1.760 RPM, o escorregamento cai para cerca de 2,22%.
A tabela abaixo mostra faixas típicas de rotação nominal em 60 Hz para motores de uso geral. São ordens de grandeza de catálogo, e o valor exato depende da potência, da carcaça e da classe de rendimento, então confira sempre a placa do seu motor.
| Polos | Síncrona (RPM) | Nominal típica (RPM) | Exemplo de placa | ω no exemplo (rad/s) |
|---|---|---|---|---|
| 2 | 3.600 | 3.450 a 3.550 | 3.520 RPM | 368,61 |
| 4 | 1.800 | 1.720 a 1.775 | 1.760 RPM | 184,31 |
| 6 | 1.200 | 1.140 a 1.185 | 1.170 RPM | 122,52 |
| 8 | 900 | 850 a 885 | 880 RPM | 92,15 |
Motores maiores e de rendimento mais alto tendem a ter escorregamento menor, na faixa de 1% a 3%. Motores pequenos, de fração de cavalo, podem passar de 5%. O escorregamento representa a velocidade relativa com que os condutores do rotor cortam o fluxo girante, e é justamente esse corte que induz a corrente responsável pelo torque.
Rendimento, INMETRO e o escorregamento
Desde a Lei de Eficiência Energética (Lei 10.295/2001), o Brasil fixa índices mínimos de rendimento para motores elétricos trifásicos. Hoje o patamar mínimo de comercialização é o IR3, equivalente à classe IE3 da norma IEC 60034-30-1. A avaliação da conformidade e a etiquetagem desses motores passam pelo INMETRO, dentro do Programa Brasileiro de Etiquetagem.
Isso tem efeito direto na rotação. Um motor de alto rendimento perde menos energia no rotor, e as perdas no rotor são proporcionais ao escorregamento. Na prática, ao trocar um motor antigo por um IR3 ou IR4, é comum ver a rotação de placa subir alguns RPM.
Parece detalhe, mas não é. Em bombas e ventiladores, a potência consumida cresce com o cubo da rotação, então um motor novo que gira 15 RPM mais rápido pode comer parte da economia prometida. Vale conferir a rotação nova antes de dar a troca por concluída.
Fugindo das rotações fixas com inversor de frequência
Na automação moderna, muitas máquinas precisam de rotações que não existem na rede, como 1.100 ou 2.400 RPM. Em vez de polias variáveis ou caixas de engrenagens trocáveis, a solução é o inversor de frequência. Ele retifica a tensão da rede, armazena em um barramento CC e reconstrói uma tensão alternada com a frequência desejada.
Alimentado por um inversor em 90 Hz, um motor de 4 polos que normalmente gira a 1.800 RPM passa a ter velocidade síncrona de (120 × 90) / 4 = 2.700 RPM. Em velocidade angular, isso dá 2.700 × π/30 = 90π ≈ 282,74 rad/s. Acima da frequência nominal, porém, o motor entra na região de enfraquecimento de campo e perde torque, assunto detalhado no guia de frequência do inversor para RPM.
Motores síncronos de ímã permanente: escorregamento zero
O motor de indução continua sendo o burro de carga da indústria, mas aplicações de alto rendimento usam cada vez mais motores síncronos de ímãs permanentes (PMSM) e motores síncronos de relutância. A diferença está no rotor. No PMSM, ímãs de terras-raras ficam embutidos no rotor e travam no campo girante do estator.
O resultado é escorregamento de 0%. Um PMSM de 8 polos alimentado em 60 Hz gira a exatamente 900 RPM, do vazio até o torque nominal. Isso corresponde a 30π ≈ 94,25 rad/s, sem variação com a carga, o que torna esses motores ideais para dosadoras, sincronismo de esteiras e tração de veículos elétricos.
Motor de 50 Hz em rede de 60 Hz (e vice-versa)
Máquinas importadas da Europa às vezes chegam com motores de 50 Hz. Ligado na rede brasileira de 60 Hz, um motor desses gira 20% mais rápido: o de 4 polos sai de 1.500 RPM síncronos para 1.800 RPM. A carga acoplada, como um ventilador ou uma bomba, também vai girar 20% mais rápido e pedir bem mais potência.
O caminho contrário acontece quando um equipamento brasileiro vai para Portugal. Um motor de 60 Hz em rede de 50 Hz gira cerca de 16,7% mais devagar e, se a tensão não for ajustada na mesma proporção, o fluxo magnético sobe e o motor aquece. Em qualquer dos casos, consulte a placa e o fabricante antes de ligar.
Para conferir rapidamente as rotações equivalentes nas duas frequências, a tabela de referência RPM x rad/s mostra os valores lado a lado. Assim fica fácil comparar o que o catálogo europeu promete com o que o motor vai entregar aqui.
Perguntas frequentes
Por que meu motor mostra 1.750 RPM e não 1.800 RPM?
1.800 RPM é a velocidade síncrona, ou seja, a rotação do campo magnético em 60 Hz com 4 polos. 1.750 RPM é a rotação nominal, medida com carga plena. A diferença é o escorregamento, indispensável para que o motor de indução produza torque.
Como a frequência da rede afeta a rotação do motor?
A rotação de um motor CA é diretamente proporcional à frequência. Um motor em rede de 60 Hz gira 20% mais rápido do que o mesmo motor em 50 Hz. Por isso o motor de 4 polos tem 1.800 RPM síncronos no Brasil e 1.500 RPM síncronos em Portugal.
Posso ligar um motor de 50 Hz na rede de 60 Hz?
Em geral funciona, mas o motor vai girar 20% mais rápido, o que altera a ventilação, o torque disponível e a potência exigida pela carga. Confira sempre a placa e a folha de dados do fabricante. Alguns motores são marcados para operar nas duas frequências, com tensões diferentes para cada uma.
Qual é a fórmula da velocidade síncrona?
A fórmula é Ns = (120 × f) / p, com f em hertz e p igual ao número de polos. Para ter o resultado em rad/s, multiplique Ns por π/30, ou use diretamente ω = 4πf / p.
Motores CC também ficam presos a essas rotações?
Não. Motores de corrente contínua não dependem da frequência da rede, então podem ser projetados para praticamente qualquer rotação. A velocidade deles é ajustada pela tensão de armadura e pelo campo. O mesmo vale para servomotores e motores acionados por inversor.
Pronto para calcular?
Resultado instantâneo, calculado no seu navegador.