Convertidor de RPM a Radianes por Segundo (rad/s)
1 RPM = 2π/60 = π/30 ≈ 0,10472 rad/s. Para convertir RPM a rad/s, multiplica por 0,10472 (π/30); para convertir rad/s a RPM, multiplica por 9,5493 (30/π).
Convierte velocidad de rotación en revoluciones por minuto (RPM) a velocidad angular en radianes por segundo (rad/s) con la constante analítica exacta π/30 (≈ 0,10471975). Esencial para ingeniería mecánica, dinámica de motores eléctricos, robótica y cálculo de velocidad tangencial periférica (v = ω·r).
Última actualización:
Cómo Funciona y Simulación
Convierte velocidad de rotación en velocidad angular exacta en tres sencillos pasos. Experimenta con el simulador interactivo para ver la física cinemática en tiempo real.
ω = RPM × (π / 30) rad/sElige la unidad de entrada. Nuestro motor analítico aplica la constante exacta (como π/30 para RPM) para evitar pérdidas de redondeo.
- 1Sistema de Unidades
Selecciona la unidad de entrada (RPM, rad/s, Hz o °/s)
Elige la unidad de partida: Revoluciones por Minuto (RPM), Radianes por Segundo (rad/s), Frecuencia en Hertz (Hz) o Grados por Segundo (°/s). La herramienta adapta los cálculos en tiempo real.
- 2Velocidad y Radio
Introduce la velocidad y el radio opcional
Ingresa el valor numérico de velocidad rotacional. Si estás evaluando un rotor, eje, polea o rueda, introduce el radio en metros para obtener al instante la velocidad lineal periférica (m/s, km/h).
- 3Síntesis Analítica
Obtén el desglose cinemático analítico completo
Examina el resultado exacto en rad/s, RPM equivalentes, frecuencia en Hz, período por revolución y velocidad lineal sin errores de redondeo.
Cómo convertir RPM a rad/s y rad/s a RPM (Fórmula y Demostración)
Respuesta Rápida
Para convertir revoluciones por minuto (RPM) a radianes por segundo (rad/s), multiplica por π y divide entre 30 (o multiplica por aproximadamente 0,1047197551):
ω = RPM × (π / 30) rad/s
Para convertir radianes por segundo (rad/s) de vuelta a RPM, multiplica por 30 y divide entre π (o multiplica por aproximadamente 9,5492965855):
RPM = ω × (30 / π)
Demostración Matemática
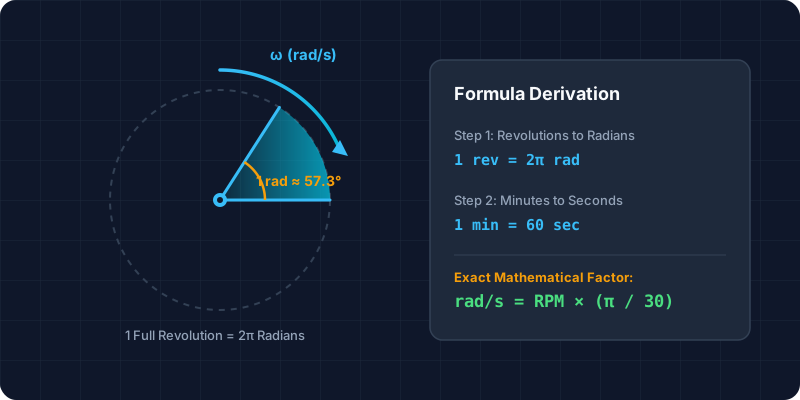
- Una revolución completa equivale a 360 grados, es decir, exactamente 2π radianes (~6,2831853 rad).
- Un minuto tiene exactamente 60 segundos.
- Al multiplicar RPM por 2π rad/rev y dividir entre 60 s/min: ω = RPM × (2π / 60) rad/s.
- Simplificando la fracción 2π/60 dividiendo numerador y denominador entre 2, se obtiene el factor analítico exacto: π/30.
RPM a rad/s:
  ω (rad/s) = RPM × 2π ÷ 60
            = RPM × π/30 ≈ RPM × 0,1047197551

rad/s a RPM:
  RPM       = ω × 60 ÷ 2π
            = ω × 30/π ≈ ω × 9,5492965855

Relaciones Cinemáticas:
  Frecuencia f (Hz)          = RPM ÷ 60 = ω ÷ 2π
  Grados por Segundo (°/s)   = rad/s × 180/π = RPM × 6
  Período T (s/rev)          = 60 ÷ RPM = 2π ÷ ω
Velocidad Lineal v (m/s) = ω × r = (RPM × π ÷ 30) × rEjemplos Paso a Paso
Ejemplo 1: Convertir 1.800 RPM (motor trifásico estándar de 4 polos a 60 Hz):
ω = 1.800 × π / 30 = 60π ≈ 188,49556 rad/s.
Frecuencia: f = 1.800 / 60 = 30 Hz.
Período: T = 60 / 1.800 ≈ 0,0333 segundos por vuelta.
Ejemplo 2: Convertir 100 rad/s a RPM
RPM = 100 × 30 / π = 3.000 / π ≈ 954,93 RPM.
Ejemplo 3: Velocidad tangencial en el borde de un volante de 0,25 m de radio girando a 3.000 RPM:
ω = 3.000 × π / 30 = 100π ≈ 314,159 rad/s.
v = ω × r = 314,159 rad/s × 0,25 m = 78,54 m/s (282,74 km/h).
Ejemplos prácticos de cálculo
| Escenario | Cálculo | Resultado |
|---|---|---|
| Motor Automotriz — 3.000 RPM → rad/s | 3.000 × π/30 | 314,159265 rad/s · 50 Hz · 18.000 °/s · 0,02 s/rev |
| Motor de Inducción AC — 1.800 RPM → rad/s | 1.800 × π/30 = 60π | 188,495559 rad/s · 30 Hz · 10.800 °/s · 0,0333 s/rev |
| Motor Industrial 50 Hz — 1.500 RPM → rad/s | 1.500 × π/30 = 50π | 157,079633 rad/s · 25 Hz · 9.000 °/s · 0,04 s/rev |
| Disco Duro Enterprise — 7.200 RPM → rad/s | 7.200 × π/30 = 240π | 753,982237 rad/s · 120 Hz · 43.200 °/s · 0,00833 s/rev |
| Amoladora Angular — 11.000 RPM → rad/s | 11.000 × π/30 | 1.151,917306 rad/s · 183,33 Hz · 66.000 °/s |
| Conversión Inversa — 100 rad/s → RPM | 100 × 30/π | 954,929659 RPM · 15,915 Hz · 5.729,578 °/s |
Tabla de referencia de conversiones
| RPM | rad/s | Hz | °/s | Período (s) |
|---|---|---|---|---|
| 1 | 0,10472 | 0,0167 | 6 | 60 |
| 10 | 1,04720 | 0,1667 | 60 | 6 |
| 60 | 6,28319 | 1,0000 | 360 | 1 |
| 100 | 10,47198 | 1,6667 | 600 | 0,6 |
| 500 | 52,35988 | 8,3333 | 3.000 | 0,12 |
| 750 | 78,53982 | 12,5000 | 4.500 | 0,08 |
| 1.000 | 104,71976 | 16,6667 | 6.000 | 0,06 |
| 1.200 | 125,66371 | 20,0000 | 7.200 | 0,05 |
| 1.450 | 151,84365 | 24,1667 | 8.700 | 0,0414 |
| 1.500 | 157,07963 | 25,0000 | 9.000 | 0,04 |
| 1.750 | 183,25957 | 29,1667 | 10.500 | 0,0343 |
| 1.800 | 188,49556 | 30,0000 | 10.800 | 0,0333 |
| 2.800 | 293,21531 | 46,6667 | 16.800 | 0,0214 |
| 3.000 | 314,15927 | 50,0000 | 18.000 | 0,02 |
| 3.600 | 376,99112 | 60,0000 | 21.600 | 0,0167 |
| 5.000 | 523,59878 | 83,3333 | 30.000 | 0,012 |
| 7.200 | 753,98224 | 120,0000 | 43.200 | 0,00833 |
| 10.000 | 1.047,19755 | 166,6667 | 60.000 | 0,006 |
Velocidades angulares reales (RPM, rad/s y velocidad periférica)
A qué velocidad giran realmente máquinas comunes, en rad/s, con la velocidad en su borde. ω es exacta (RPM × π/30); la velocidad periférica es v = ω × r para el radio indicado.
| Objeto | RPM | rad/s | Hz | Vel. periférica (m/s) | Base |
|---|---|---|---|---|---|
| Rueda del AVE a 300 km/h | 1730 | 181,2 | 28,832 | 83,333 | rueda de 920 mm |
| Motor 4 polos, 60 Hz, a plena carga | 1750 | 183,3 | 29,167 | — | velocidad de placa con deslizamiento |
| Tierra (día sideral) | 0,000696 | 0,0000729 | 0,0000116 | 465,1 | radio ecuatorial 6.378 km |
| Rotor de aerogenerador (5 MW) | 12,1 | 1,267 | 0,2017 | 79,828 | rotor 126 m, velocidad nominal |
| Disco de vinilo LP | 33,333 | 3,491 | 0,5556 | 0,532 | borde de disco de 30 cm |
| Ventilador de techo (máx.) | 200 | 20,944 | 3,333 | 13,823 | punta de aspa 132 cm |
| Rueda de bicicleta a 25 km/h | 198 | 20,73 | 3,299 | 6,944 | neumático 700×25c |
| Rueda de coche a 100 km/h | 842,1 | 88,183 | 14,035 | 27,778 | neumático 205/55 R16 |
| Motor de coche al ralentí | 800 | 83,776 | 13,333 | — | motor de gasolina típico |
| Centrifugado de lavadora | 1400 | 146,6 | 23,333 | 35,186 | tambor de 24 cm de radio |
| Motor 4 polos, 50 Hz (síncrono) | 1500 | 157,1 | 25 | — | 120 × f ÷ polos |
| Motor 4 polos, 60 Hz (síncrono) | 1800 | 188,5 | 30 | — | 120 × f ÷ polos |
| Motor 2 polos, 50 Hz (síncrono) | 3000 | 314,2 | 50 | — | 120 × f ÷ polos |
| Motor 2 polos, 60 Hz (síncrono) | 3600 | 377 | 60 | — | 120 × f ÷ polos |
| Disco duro de portátil | 5400 | 565,5 | 90 | 18,378 | borde de plato de 2,5 in |
| Disco duro de sobremesa | 7200 | 754 | 120 | 35,814 | borde de plato de 3,5 in |
| Amoladora angular | 11.000 | 1152 | 183,3 | 71,995 | borde de disco de 125 mm |
| Microcentrífuga (máx.) | 15.000 | 1571 | 250 | 131,2 | radio de rotor 8,35 cm |
| Turbina dental | 400.000 | 41.888 | 6667 | 33,51 | fresa de 1,6 mm |
Datos clave y constantes
- El factor analítico exacto de conversión es π/30 rad/s por RPM (aprox. 0,1047197551). Conservar π/30 evita la acumulación de errores de redondeo en física e ingeniería.
- El factor recíproco exacto es 30/π RPM por rad/s (aprox. 9,5492965855). Multiplica cualquier valor en rad/s por 30/π para obtener las RPM exactas.
- 1 Hertz (Hz) es 1 ciclo completo por segundo, equivalente a 60 RPM y exactamente 2π rad/s (~6,283185 rad/s).
- Un motor trifásico estándar de 4 polos a 60 Hz tiene una velocidad síncrona de 1.800 RPM (60π rad/s ≈ 188,496 rad/s), con deslizamiento de carga a ~1.750 RPM.
- Un motor industrial de 4 polos a 50 Hz gira a 1.500 RPM síncronas (50π rad/s ≈ 157,08 rad/s).
- La velocidad lineal tangencial en un radio r se rige por v = ω·r. Duplicar el radio o la velocidad angular duplica la velocidad periférica.
Rizwan Malik
Fundador y editor
- Fórmulas verificadas con el Folleto SI del BIPM
- Definiciones de unidades según NIST SP 811
Rizwan Malik crea y mantiene RPM to Radians Per Second. Cada fórmula, tabla y ejemplo se verifica con el Folleto SI del BIPM y la guía de unidades del NIST antes de publicarse.
Fuentes y Referencias Metrológicas
Preguntas frecuentes (FAQ)
Para convertir RPM a rad/s, multiplica el valor en RPM por π y divide entre 30: rad/s = RPM × (π / 30). Por ejemplo, 1.800 RPM equivalen a 1.800 × π / 30 = 60π ≈ 188,4956 rad/s.
Para convertir rad/s a RPM, multiplica el valor en rad/s por 30 y divide entre π: RPM = rad/s × (30 / π). Por ejemplo, 10 rad/s equivalen a 10 × 30 / π ≈ 95,493 RPM.
El factor π/30 proviene de dos constantes físicas fundamentales: una vuelta completa tiene 2π radianes (360°), y un minuto tiene 60 segundos. Al dividir 2π entre 60 y simplificar dividiendo entre dos, se obtiene exactamente π/30 (aproximadamente 0,104719755).
1 rad/s equivale exactamente a 30/π revoluciones por minuto, lo que es aproximadamente 9,5493 RPM.
RPM mide el número de giros mecánicos completos de 360° por minuto. Rad/s es la unidad del Sistema Internacional (SI) que mide la velocidad de desplazamiento angular por segundo. Las fórmulas de física (como potencia P = τ·ω y energía cinética E = ½I·ω²) requieren obligatoriamente la velocidad angular en rad/s.
Para convertir RPM a Hertz (Hz, revoluciones por segundo), divide las RPM entre 60: f = RPM / 60. Por ejemplo, un motor girando a 3.000 RPM tiene una frecuencia de giro de 3.000 / 60 = 50 Hz.
Herramientas de ingeniería
El siguiente paso tras RPM ↔ rad/s: calculadoras gratuitas para las tareas que vienen después.
- Calculadora de par, potencia y RPMResuelve P = τ·ω para potencia, par o velocidad.
- Calculadora de relación de transmisión y poleasRPM de salida, par y sentido para trenes de engranajes y poleas.
- Calculadora de velocidad de corte a RPMRPM del husillo desde Vc y diámetro, con avance.
- Calculadora de velocidad lineal ↔ angularConvierte RPM y radio a m/s, km/h y mph, y viceversa.
- Calculadora de RPM a HzRPM, Hz, rad/s, °/s y periodo en un solo conversor.
- Calculadora de deslizamientonₛ = 120·f / P
Guías prácticas
- Movimiento rotacional: fórmulas y ejemplos resueltos
Fórmulas del movimiento rotacional: radián, velocidad y aceleración angular, v = ωr, aceleración centrípeta y RCF, con ejemplos. - Par, potencia y velocidad: fórmula P = T × ω con ejemplos
Par motor, potencia y velocidad: P = T × ω, las constantes 9549 y 5252, conversiones N·m a lb·ft y kW a hp, con ejemplos. - Velocidad de un motor eléctrico: guía de RPM y control
Velocidad de un motor eléctrico: velocidad síncrona, deslizamiento, 50 y 60 Hz, variador y RPM a rad/s, con ejemplos y tablas. - Frecuencia del variador a RPM: fórmula y tabla
Calcula las RPM del motor a partir de la frecuencia del variador para 2, 4, 6 y 8 polos, con deslizamiento, rad/s y la zona de par constante. - Relación de transmisión: fórmula, RPM y par de salida
Calcula la relación de transmisión de engranajes y poleas, las RPM de salida y el par con rendimiento. Fórmulas, ejemplos a 50 y 60 Hz y errores típicos. - RPM de motores estándar: velocidades a 50 y 60 Hz
1.500 RPM = 157,08 rad/s y 1.800 RPM = 188,50 rad/s. Velocidades síncronas de motores AC a 50 y 60 Hz por número de polos, con deslizamiento. - Velocidad angular: fórmula, unidades y RPM a rad/s
Velocidad angular ω = Δθ/Δt = 2πf = v/r. Cuatro fórmulas con ejemplos resueltos, unidades SI y cómo pasar de RPM a rad/s sin errores.